AI Agent入局机器人开发 英伟达发布Isaac ROS 5.0 物理AI软件栈开启Agent化范式
9月22日,NVIDIA在加拿大多伦多举办的ROSCon 2026上正式发布Isaac ROS 5.0机器人开发工具栈,首次系统性将AI Agent能力引入ROS开源开发生态。
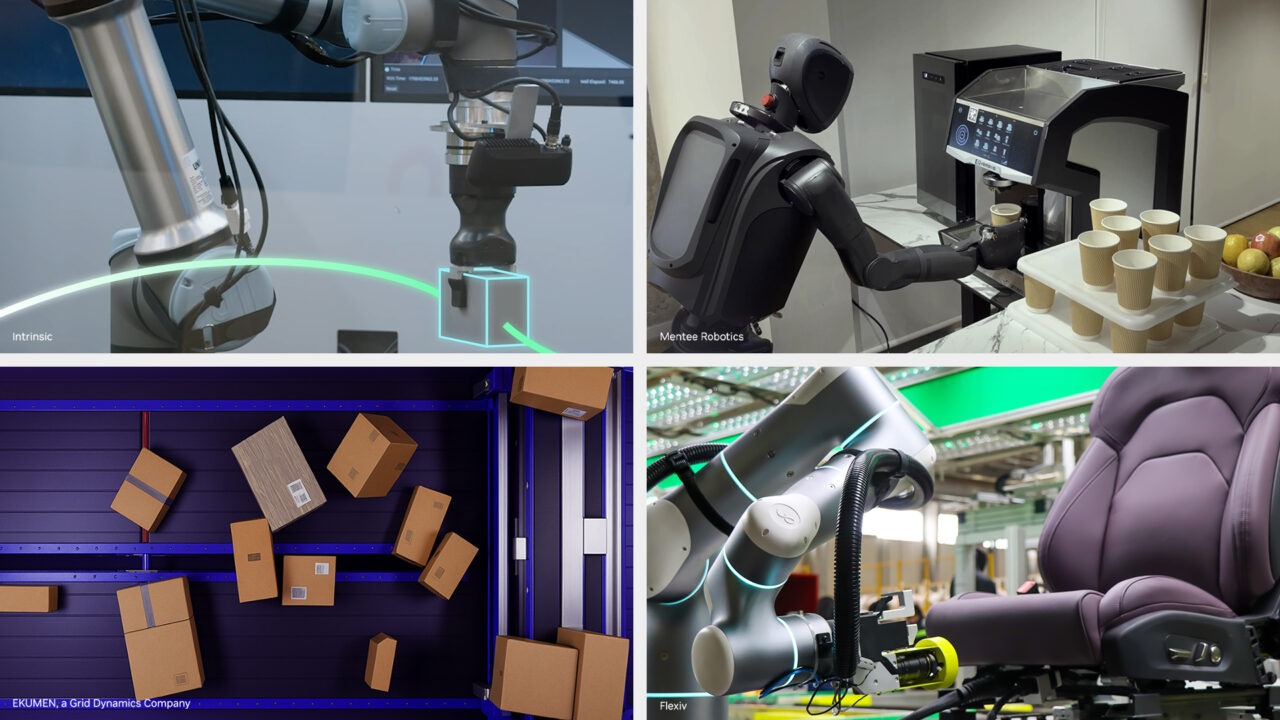
当地时间9月22日,NVIDIA在加拿大多伦多举办的ROSCon 2026上正式发布Isaac ROS 5.0机器人开发工具栈,首次系统性将AI Agent能力引入ROS开源开发生态。该版本软件发布说明(Release Notes)标注技术版本日期为9月21日,于9月22日行业大会正式对外披露。新版工具链新增可被AI Agent直接调用的机器人技能集、Agent适配文档与自动化工作流,推动AI从辅助代码编写,进一步渗透至机器人感知适配、运动控制开发等核心环节。
Agent原生技能体系 覆盖感知与操作全流程
ROS是全球机器人领域最主流的开源开发框架,当前生态用户规模接近130万。Isaac ROS作为NVIDIA主导的GPU加速机器人开发套件,将CUDA算力、物理AI模型与生产级工具链导入ROS生态。
Isaac ROS 5.0的核心升级,是推出面向机器人配置与操作的Isaac Skills体系。这类技能既支持开发者调用,也可被AI Agent直接调度;配套提供Agent-ready格式文档,使AI能够自主理解工具接口、工作流与调用逻辑,完成从需求理解到功能配置的开发链路。
典型能力覆盖感知与操作两大场景:
- 感知模型自适应:新增FoundationStereo精调技能,支持AI Agent根据具体摄像头型号、部署环境与任务场景,自动适配立体视觉模型参数,替代传统人工手动调优流程。
- 姿态感知提速:物体6D姿态估计与追踪模型FoundationPose新增Agent就绪推理库,官方测试显示,目标位置与姿态感知追踪速度最高可提升5.5倍。
- 操作流程模块化:机器人典型的抓取放置(Pick-and-place)全流程被封装为独立Agent就绪技能,整合目标检测、深度估计、姿态输出、抓取执行等环节,可直接复用。
这意味着AI Agent不再局限于生成ROS代码片段,而是能够直接调度更高层级的机器人功能模块。
重构底层数据通路 GPU嵌入ROS公共基础设施
除了应用层的Agent能力,Isaac ROS 5.0在底层架构完成关键升级。新版正式适配ROS 2 Lyrical发行版与Ubuntu 24.04系统,将原NVIDIA自有NITROS体系的核心能力,迁移至ROS 2标准的rosidl::Buffer接口与CUDA缓冲后端。
该架构升级的核心作用,是让机器人ROS节点在处理图像、点云与AI推理数据时,可直接调用GPU内存进行运算,减少CPU与GPU间的跨总线数据搬运损耗。相比上层的Agent功能,这一调整的产业影响更深远:NVIDIA正将GPU加速能力深度嵌入ROS开源基础设施,而非局限于自有封闭软件体系,推动机器人软件栈向GPU原生架构演进。
全产业链接入 物理AI基础设施成型
版本发布同时,NVIDIA披露了一批接入Isaac ROS技术栈的产业玩家,覆盖感知、整机、工业应用等多个环节:
- 感知端:RealSense正针对Isaac ROS与Jetson Thor平台,优化D585 Pro等新一代AI原生3D立体深度相机及开源开发套件;其主导的开源项目AgenticROS,进一步打通Isaac ROS与Nemotron大模型等Agent工具的交互链路。
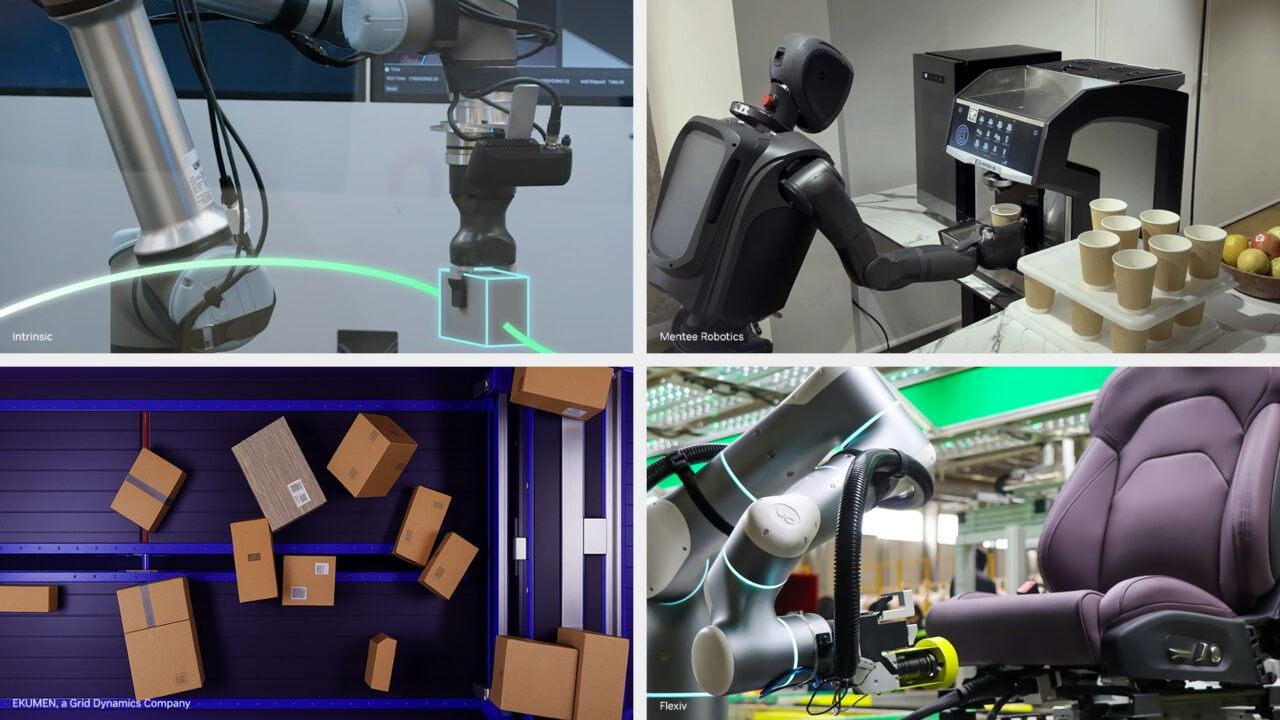
- 整机与应用端:Mentee Robotics将Isaac ROS作为MenteeBot人形机器人的感知与AI主干;Universal Robots将其集成至AI Accelerator开发套件;ROBOTIS在AI Worker机器人中用其实现视觉引导的抓取操作;Flexiv、Magna、FieldAI等企业也在不同场景完成适配。
目前Isaac ROS 5.0已免费开源发布,算力端支持从入门级Jetson Orin Nano到高性能Jetson Thor的全系列边缘计算平台。
行业价值:机器人开发进入Agent效率竞争阶段
业内分析认为,Isaac ROS 5.0的核心意义,是将Coding Agent的范式复制到机器人开发领域。过去一年AI代码助手已验证了Agent对软件开发效率的提升,而机器人开发涉及感知、运动、控制、安全等更复杂的技术栈,对Agent的能力要求更高。当AI Agent能够理解完整的机器人软件栈、直接调用感知与操作能力,将有望大幅提升机器人应用的开发迭代效率。
更深层的产业逻辑在于,NVIDIA正围绕物理AI构建全栈基础设施:上游覆盖Jetson边缘计算、CUDA算力底座,中游有Isaac Sim仿真、GR00T大模型,下游通过Isaac ROS打通机器人开发生态。随着Agent能力的融入,这套基础设施的开发效率优势将进一步凸显,而机器人产业的竞争维度,也将从单一的模型能力、本体性能,延伸至开发工具链、运行时基础设施等底层体系的比拼。
参考资料
[1] NVIDIA. NVIDIA Isaac ROS 5.0 Advances Agentic, Open Source Robotics Development[EB/OL]. 2026-09-22.
[2] NVIDIA. Isaac ROS 5.0.0 Release Notes[EB/OL]. 2026-09-21.
[3] NVIDIA. Isaac ROS Common[EB/OL]. 2026-09-21.
陈宥文
关注:具身智能/产业财经
邮箱:youwen.chen@infocase.world
最新发布
端到端AI拿下豪华车量产席位!奔驰与Wayve签署量产协议 两年内导入AI Driver
9月22日,梅赛德斯-奔驰与英国具身智能自动驾驶公司Wayve签署最终量产协议,这是Wayve端到端AI驾驶系统首次进入豪华品牌量产体系。
 新闻
AI Agent入局机器人开发 英伟达发布Isaac ROS 5.0 物理AI软件栈开启Agent化范式
9月22日,NVIDIA在加拿大多伦多举办的ROSCon 2026上正式发布Isaac ROS 5.0机器人开发工具栈,首次系统性将AI Agent能力引入ROS开源开发生态。
 新闻
5亿美元买下机器人“眼睛”!Cognex收购RealSense 物理AI感知层迎重磅整合
9月22日,全球工业机器视觉龙头Cognex宣布与3D深度视觉厂商RealSense签署最终收购协议,以约5亿美元全现金收购后者核心业务,交易预计于2026年第四季度完成。
 新闻
 分析
比大模型快200倍?Jev、Laya真正该用在这5个地方
如果一个任务只需要做判断,而不需要生成语言,我们是否还有必要调用一次大模型?
 分析