全球首个类脑认知世界模型Cog-WM 1.0发布 具身智能实现无预建地图自主作业
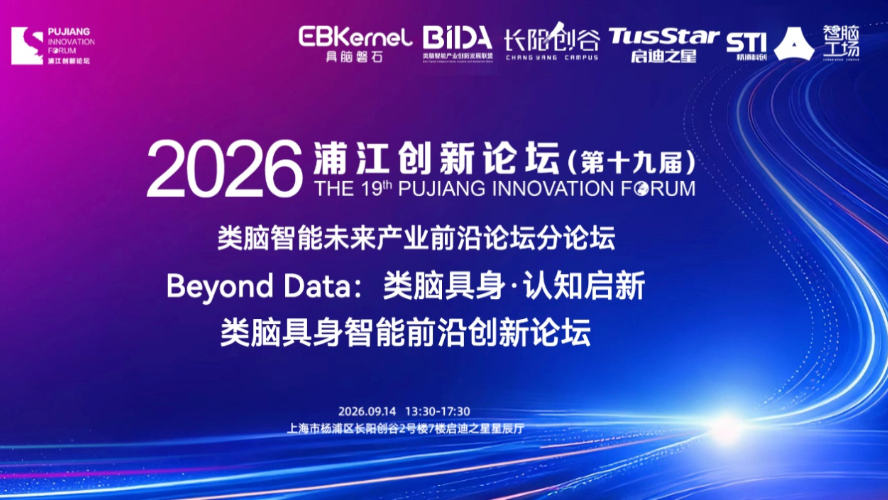
9月14日,在浦江创新论坛·类脑具身智能分论坛现场,具脑磐石正式发布全球首个基于成体系类脑神经机制研发的隐空间预测世界模型Cog-WM 1.0。该模型完成从“主动探索具身导航”到“价值引导具身操作”的全能力验证,为具身智能逼近人脑级环境泛化能力提供了全新技术路径。
类脑机制重构世界模型架构
传统具身智能系统的环境适应高度依赖预建地图与海量场景训练数据,面对陌生环境时泛化能力不足,任务迁移成本高。Cog-WM 1.0的核心突破在于借鉴人脑认知机制构建隐空间预测架构,通过模拟人脑对物理世界的内隐表征与预测推理模式,替代传统的显式地图构建与数据驱动训练路径。
基于该架构,机器人无需预先构建环境地图,也无需针对特定场景进行大规模数据训练,即可通过主动感知与隐空间推理,实时构建对环境的认知表征,支撑后续决策与动作执行。
全链路能力覆盖导航与复杂操作
官方现场验证结果显示,Cog-WM 1.0已完成从环境探索到任务执行的全能力闭环。在导航层面,模型支持机器人在陌生场景中自主完成路径规划与语义导航;在操作层面,可基于价值判断完成多步骤复杂操作任务,全程无需人工预编程与场景预置。
这一进展标志着具身智能的环境适应模式,从“预训练-匹配-执行”的固定范式,转向“感知-推理-决策”的类脑自主范式。
开辟具身智能泛化新路径
该成果是类脑认知路线在具身智能领域的重要落地。当前具身智能的泛化能力提升普遍依赖更大规模的训练数据与更通用的机器人模型,而Cog-WM 1.0验证了类脑神经机制路线的可行性,为突破数据依赖瓶颈、逼近人脑级通用能力提供了另一条技术路径。
据了解,该模型后续将开放面向不同机器人本体的适配接口,推动类脑具身智能技术在工业、物流、服务等场景的落地验证。
陈宥文
关注:具身智能/产业财经
邮箱:youwen.chen@infocase.world
最新发布
全球首个类脑认知世界模型Cog-WM 1.0发布 具身智能实现无预建地图自主作业
9月14日,在浦江创新论坛·类脑具身智能分论坛现场,具脑磐石正式发布全球首个基于成体系类脑神经机制研发的隐空间预测世界模型Cog-WM 1.0。
 新闻
AI 三巨头罕见达成共识,共同呼吁放缓前沿 AI 进展
AI军备竞赛正在踩下“刹车”。Anthropic抛出前沿控速框架,马斯克、奥尔特曼接连响应。
 新闻
OpenAI员工用Codex做出《RuneScape》克隆游戏,随后被要求下架
当AI可以更快复制成熟游戏的玩法和视觉特征,原创与IP边界也会更快成为开发过程中的现实问题。
 新闻
日韩退潮,中国登场,全球消费电子产业在IFA 2026进入“交接时刻”
在物理AI的浪潮中,中国品牌正在接替日韩,成为全球消费电子产业新的中心。
 分析
88小时vs90年,当AI暴力给出答案,人类研究是否还有意义?
OpenAI宣称用大规模AI协作得到纳维-斯托克斯难题的证明。在AI竞赛下的科学激进主义,科学界将如何面对AI?
 分析